PA-micro 스테이지
복굴절 측정기의 XY 스테이지를 측정 화면 옆에서 직접 모는 제어 창
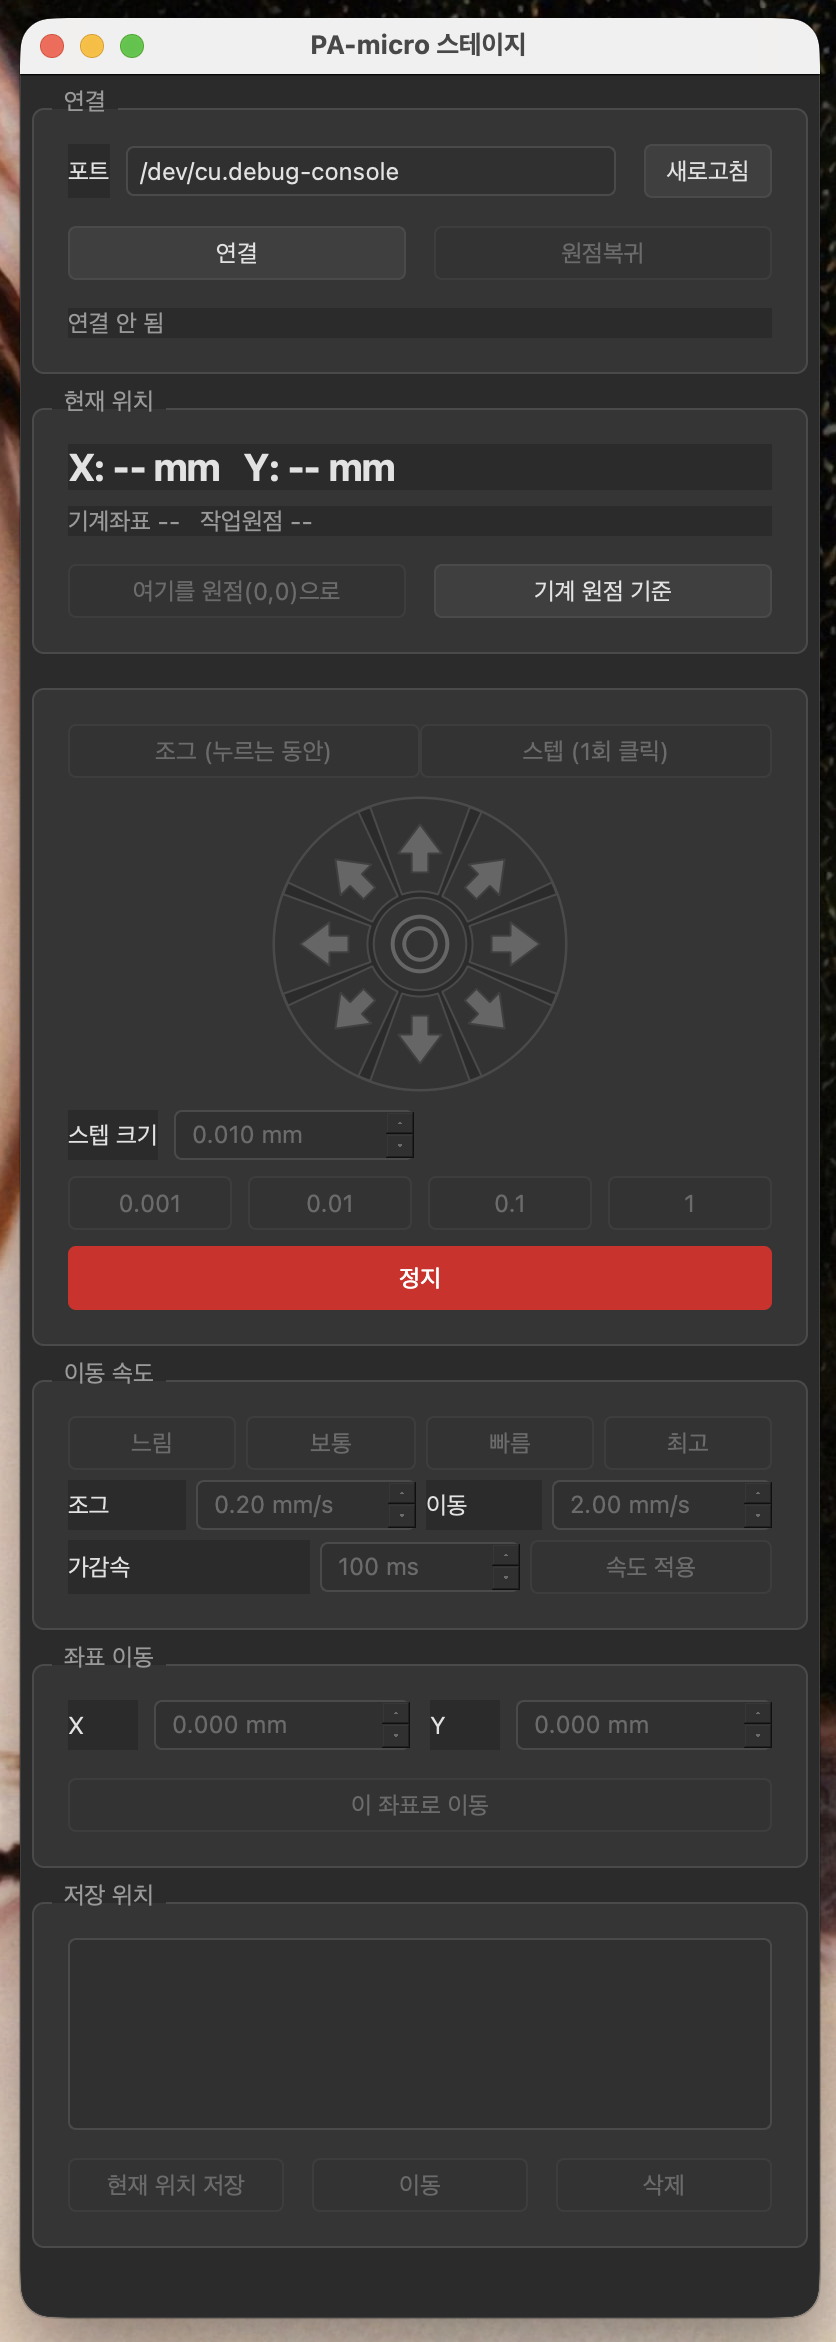
측정 소프트웨어 옆에 세로로 세워 두는 보조 창입니다. 시료를 보면서 스테이지를 움직이고, 측정하던 자리를 저장해 두었다가 그 좌표로 돌아옵니다. 스테이지 컨트롤러의 통신 매뉴얼을 보고 명령을 직접 구현했습니다 — 오픈소스 제어 엔진이 지원하지 않는 장비는 이렇게 대응합니다.
구동 확인 구성 · Chuo Seiki QT-BMM2 · Chuo Seiki MSS-200D · Photonic Lattice PA-micro-N
이 사례에 구현한 자동화
조그 · 스텝
누르고 있는 동안 움직이는 조그와, 한 번 누르면 정해진 거리만 가는 스텝을 나눴습니다. 눈으로 쫓으며 찾을 때와 정해진 간격으로 옮길 때가 다른 동작이기 때문입니다. 스텝은 0.001 · 0.01 · 0.1 · 1 mm 중에서 고르고, 방향은 8방향 패드나 화살표 키로 줍니다.
작업 원점
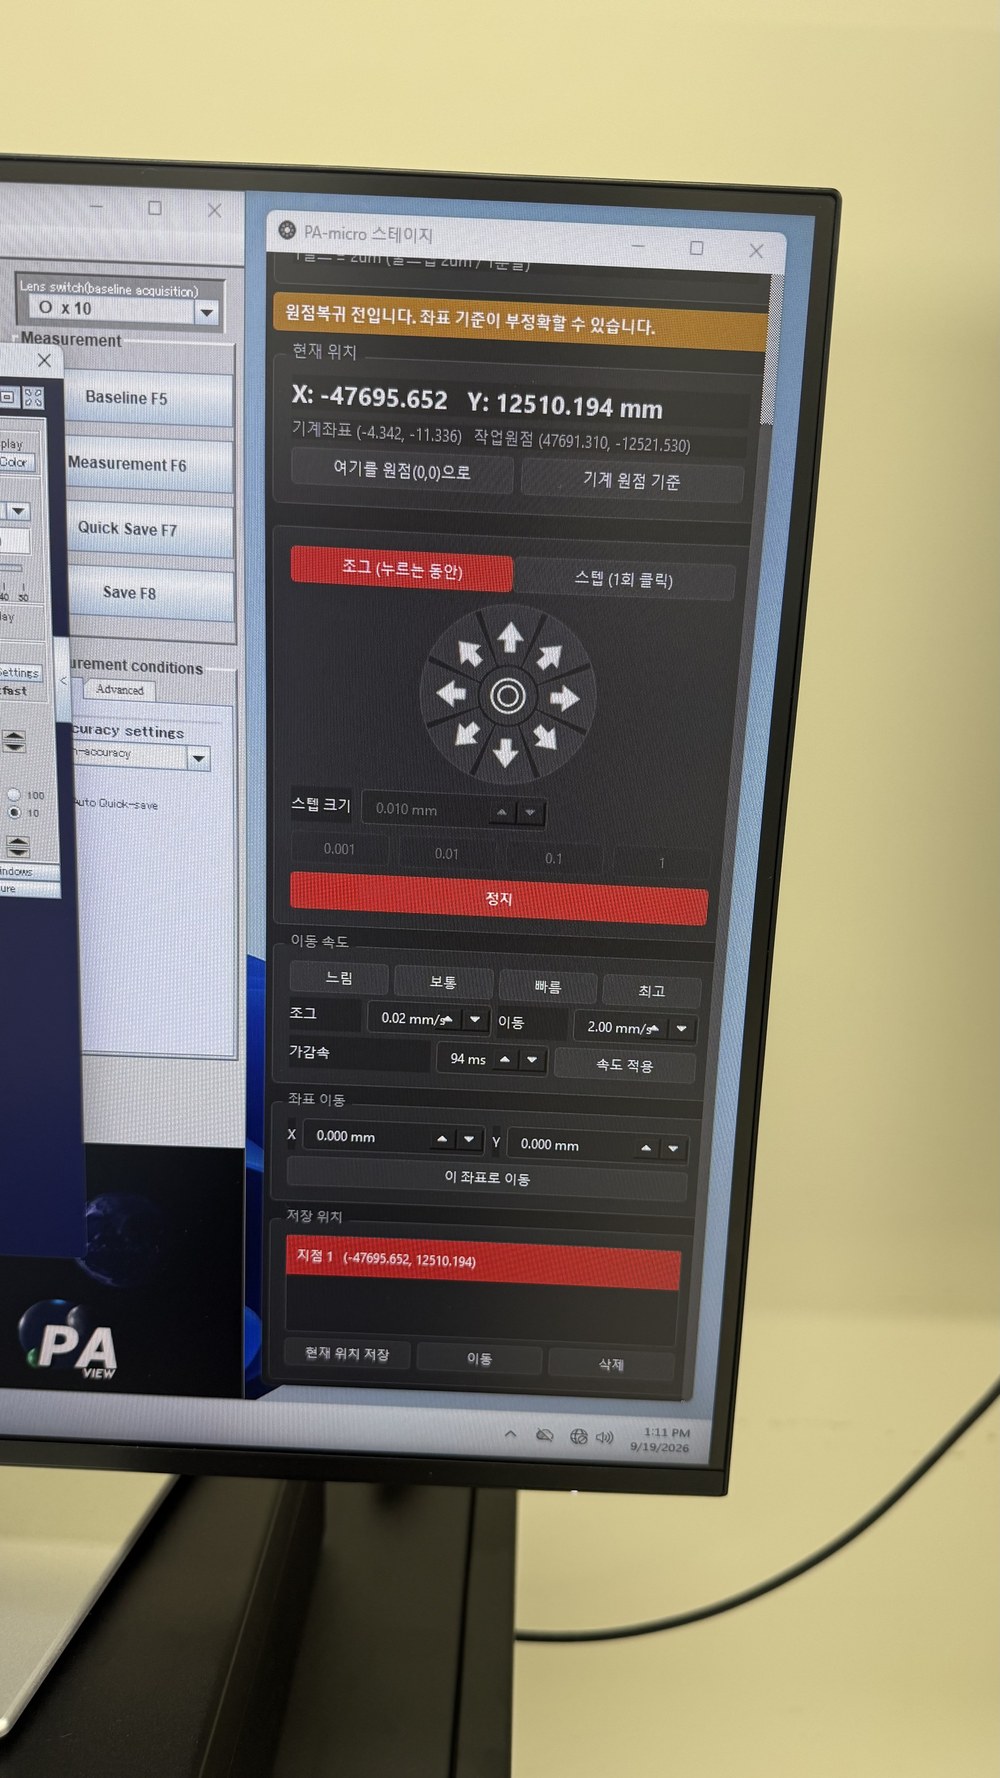
지금 자리를 원점(0,0)으로 잡으면 시료 기준으로 좌표를 읽습니다. 기계 원점 기준으로 되돌리는 것도 한 번에 됩니다. 원점 복귀를 아직 하지 않았으면 화면 위쪽에 좌표 기준이 임시라고 띄웁니다.
지점 저장
측정하던 자리를 저장해 두고 나중에 그 좌표로 돌아갑니다. 저장은 화면에 보이는 작업 좌표가 아니라 기계 좌표로 하기 때문에, 작업 원점을 다시 잡아도 저장해 둔 물리 위치는 흔들리지 않습니다.
속도 조절
느림 · 보통 · 빠름 · 최고 프리셋을 두고, 조그와 이동 속도, 가감속 시간을 화면에서 바로 바꿉니다. 시료를 찾을 때와 먼 자리로 옮길 때 필요한 속도가 다릅니다.
오프라인 설치
장비 PC는 외부망이 막혀 있는 경우가 많습니다. 파이썬과 라이브러리를 함께 묶어 폴더만 복사하면 설치가 끝나도록 했고, 저장한 좌표와 설정은 프로그램 폴더 밖에 두어 새 버전으로 덮어써도 남습니다.
실제 화면
문의사항 · dh_jang@bionlifescience.com