전자동 역립 형광현미경을 꾸미는 네 가지 방법 — 완성형·모듈형·DIY·기존 본체 전동화
혈액에서 분리한 희귀 세포를 면역형광으로 찾는 것처럼 넓은 영역을 여러 채널로 자동 스캔하는 역립 형광현미경을, Nexcope NIB1000 완성형, Zaber Nucleus 모듈형, OEABT 부품 DIY, Nikon Ti2 수동 본체 + PRIOR 전동화의 네 갈래로 꾸미는 방법을 비교합니다.
혈액에서 분리한 순환종양세포(CTC)를 면역형광으로 찾는 작업을 예로 들어 보겠습니다. 세포를 고정하고 핵(DAPI), 암세포 표지, 백혈구 표지, 표적 단백질을 각각 다른 색으로 염색한 뒤, 칩이나 웰 바닥 전체를 빠짐없이 훑어 극소수의 세포를 찾아냅니다. 사람이 접안렌즈로 하기에는 영역이 넓고 채널이 많아, 스테이지·초점·채널 전환이 모두 자동인 역립 형광현미경이 필요합니다.
이 글은 같은 목표를 네 가지 방법으로 꾸미는 경우를 비교합니다.
- A. 완성형 — Nexcope NIB1000처럼 처음부터 전동으로 설계된 연구용 역립 현미경을 산다
- B. 모듈형 — Zaber Nucleus 모듈을 골라 역립 현미경으로 조립한다
- C. DIY — OEABT 광학·모션 부품을 조합해 직접 만든다
- D. 기존 본체 전동화 — Nikon Ti2 수동 역립 본체에 PRIOR 전동 모듈을 더한다
먼저, 이 용도에 필요한 것
- 역립 구조 — 세포가 칩·웰 바닥에 가라앉아 있어 아래에서 봐야 합니다. 바닥 두께와 재질이 화질에 그대로 영향을 줍니다 (현미경 스탠드 고르기 참고)
- 4채널 안팎의 자동 전환 — 표지마다 여기광과 필터 조합이 다릅니다. 채널마다 사람이 손으로 바꾸면 자동 스캔이 성립하지 않습니다
- 넓은 영역 타일 스캔 — 칩·웰 전체를 잘게 나눠 찍고 이어 붙입니다. XY 행정, 위치 정확도, 이동 속도가 처리량을 정합니다
- 초점 유지 — 넓은 바닥은 평평하지 않습니다. 타일마다 초점을 다시 잡지 못하면 흐린 타일이 생기고 세포를 놓칩니다
- 한 번에 도는 소프트웨어 — 타일·채널·초점을 한 순서로 묶어 실행하고, 이어 붙인 결과를 분석으로 넘겨야 합니다
네 방법은 이 다섯 가지를 누가, 어디까지 책임지느냐가 다릅니다.
그림으로 보는 원리
네 방법을 비교하기 전에, 전자동 형광현미경이 어떻게 움직이는지부터 그림으로 보겠습니다. 그림은 화면에 보이는 동안 반복해서 움직입니다.
CTC는 이렇게 찾는다
순환종양세포(CTC)는 암 조직에서 떨어져 나와 혈액을 떠도는 세포입니다. 혈액 한 번 채취로 암의 상태를 추적할 수 있어 주목받지만, 혈액 속 수많은 세포 가운데 아주 적게 들어 있습니다. 그래서 먼저 CTC를 골라 모으고, 칩 바닥에 올려 형광으로 염색한 뒤, 현미경으로 한 칸도 빠짐없이 훑어 진짜 CTC를 가려냅니다.
이 일을 사람 대신 장비가 하려면, 아래에서 보는 네 가지가 맞물려야 합니다. 형광을 보는 광학계, 칩 전체를 훑는 모션 컨트롤, 채널을 바꾸는 필터, 이 모두를 묶는 소프트웨어입니다.
형광현미경은 이렇게 본다
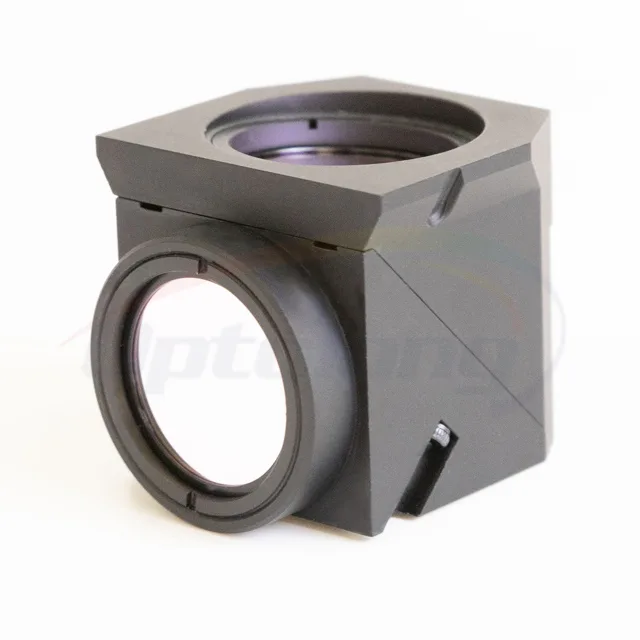
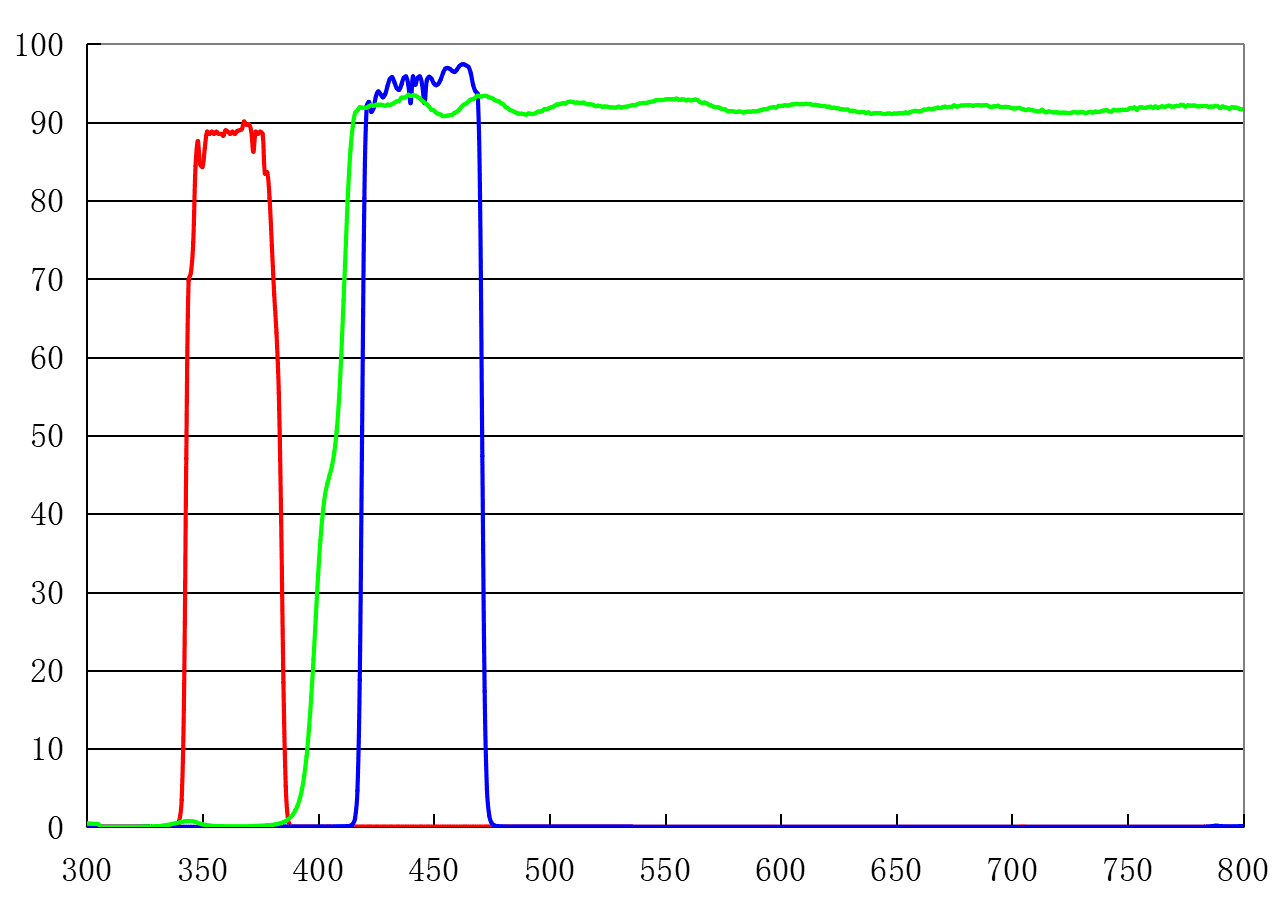
형광현미경은 시료에 짧은 파장의 빛(들뜸빛) 을 비추고, 시료에 붙은 형광물질이 내는 더 긴 파장의 빛(형광) 만 골라서 찍습니다. 두 빛을 가르는 일은 필터 큐브 가 합니다. 큐브 안에는 여기 필터, 다이크로익 거울, 방출 필터가 한 벌로 들어 있습니다. 역립 현미경은 대물렌즈가 시료 아래 에 있어, 웰이나 칩 바닥에 가라앉은 세포를 아래에서 봅니다.
모션 컨트롤 — 칩 전체를 타일로 찍는다
대물렌즈 한 시야는 칩 전체에 비하면 아주 작습니다. 그래서 XY 스테이지 가 칩을 바둑판처럼 나눈 칸(타일)마다 옮겨 다니며 찍고, 찍은 사진을 나중에 이어 붙입니다. 칩 바닥은 완전히 평평하지 않아서 칸마다 초점 높이가 조금씩 달라지므로, Z 드라이브 가 칸마다 초점을 다시 맞춥니다.
- 한 칸마다 이동 → 멈춤(정착) → 초점 → 촬영 이 반복됩니다. 스테이지가 빠르고 정확할수록 칸 사이 겹침을 줄여 전체 시간이 짧아집니다.
- 극소수의 세포를 찾는 일이라 한 칸도 빠지거나 흐리면 안 됩니다. 오토포커스가 중요한 이유입니다.
채널 전환 — 필터 터렛과 멀티밴드 필터 세트
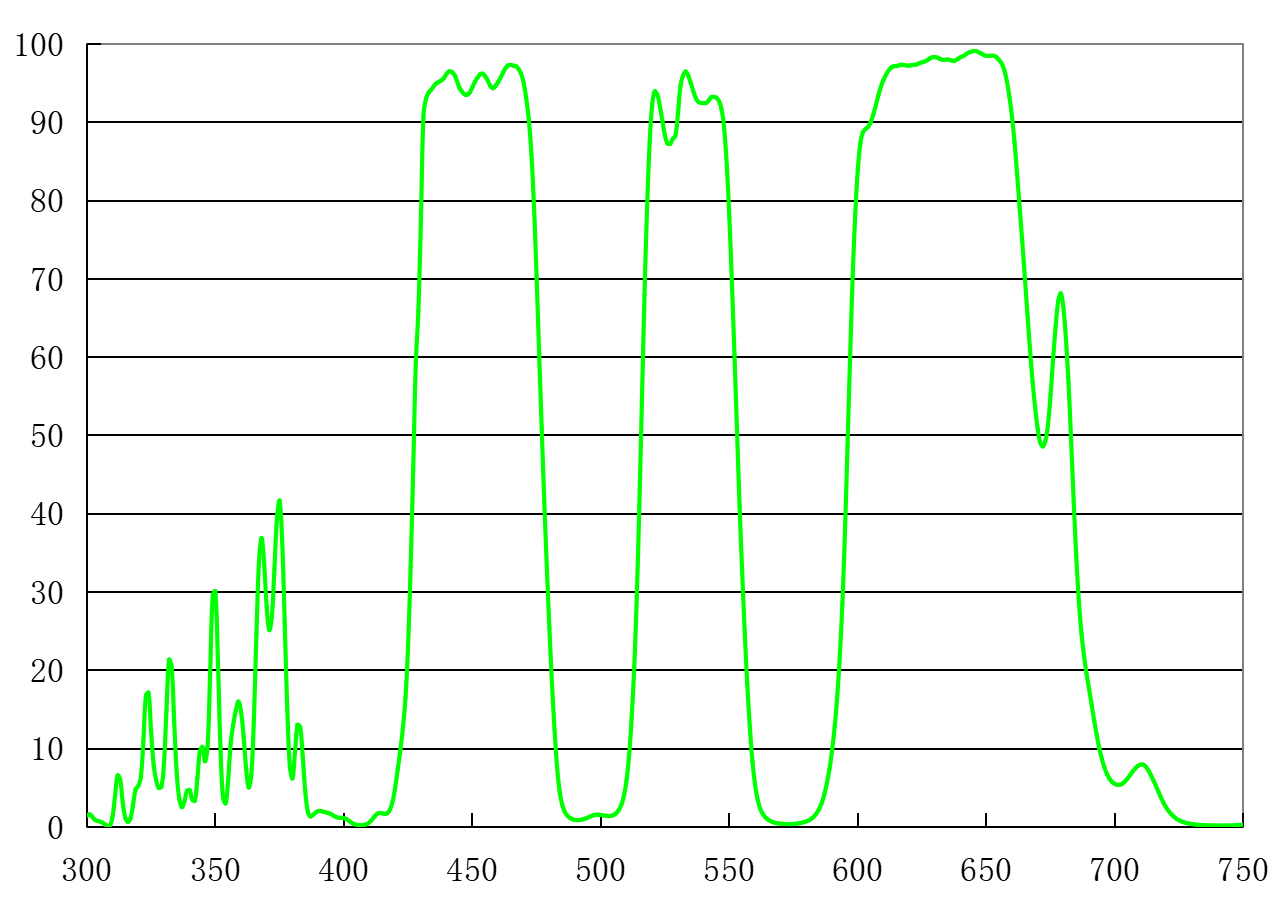
4채널을 찍으려면 채널마다 들뜸빛과 필터 조합을 바꿔야 합니다. 방법은 두 가지입니다.
| 필터 터렛 | 멀티밴드 필터 세트 | |
|---|---|---|
| 바꾸는 것 | 큐브 전체(필터 3장) | 켜는 LED |
| 전환 속도 | 수백 ms (원판 회전) | LED 전환, 움직이는 부품 없음 |
| 신호 순도 | 채널마다 전용 필터라 깨끗함 | 채널 사이 겹침을 확인해야 함 |
| 쓰이는 곳 | A · B · D 방안 | C 방안, 속도가 중요한 구성 |
제어 소프트웨어 — 장치들을 한 순서로 묶는다
스테이지, 초점, 필터, LED, 카메라는 각각 따로 움직이는 장치입니다. 제어 소프트웨어 가 이들을 한 순서로 묶어 칸마다 돌리고, 다 찍은 뒤에는 이어 붙이고 분석까지 넘깁니다.
- 위쪽 고리가 얼마나 빨리 도느냐가 처리량을 정합니다. 장치마다 소프트웨어에서 직접 제어할 수 있어야 고리가 끊기지 않습니다.
- 아래쪽 AI 분석 → 고배율 재촬영 처럼 결과를 보고 장비를 다시 움직이려면, 소프트웨어가 모든 장치를 열어 두고 있어야 합니다. 네 방안의 소프트웨어 차이는 아래 각 방안과 비교표에 정리했습니다.
A. 완성형 — Nexcope NIB1000
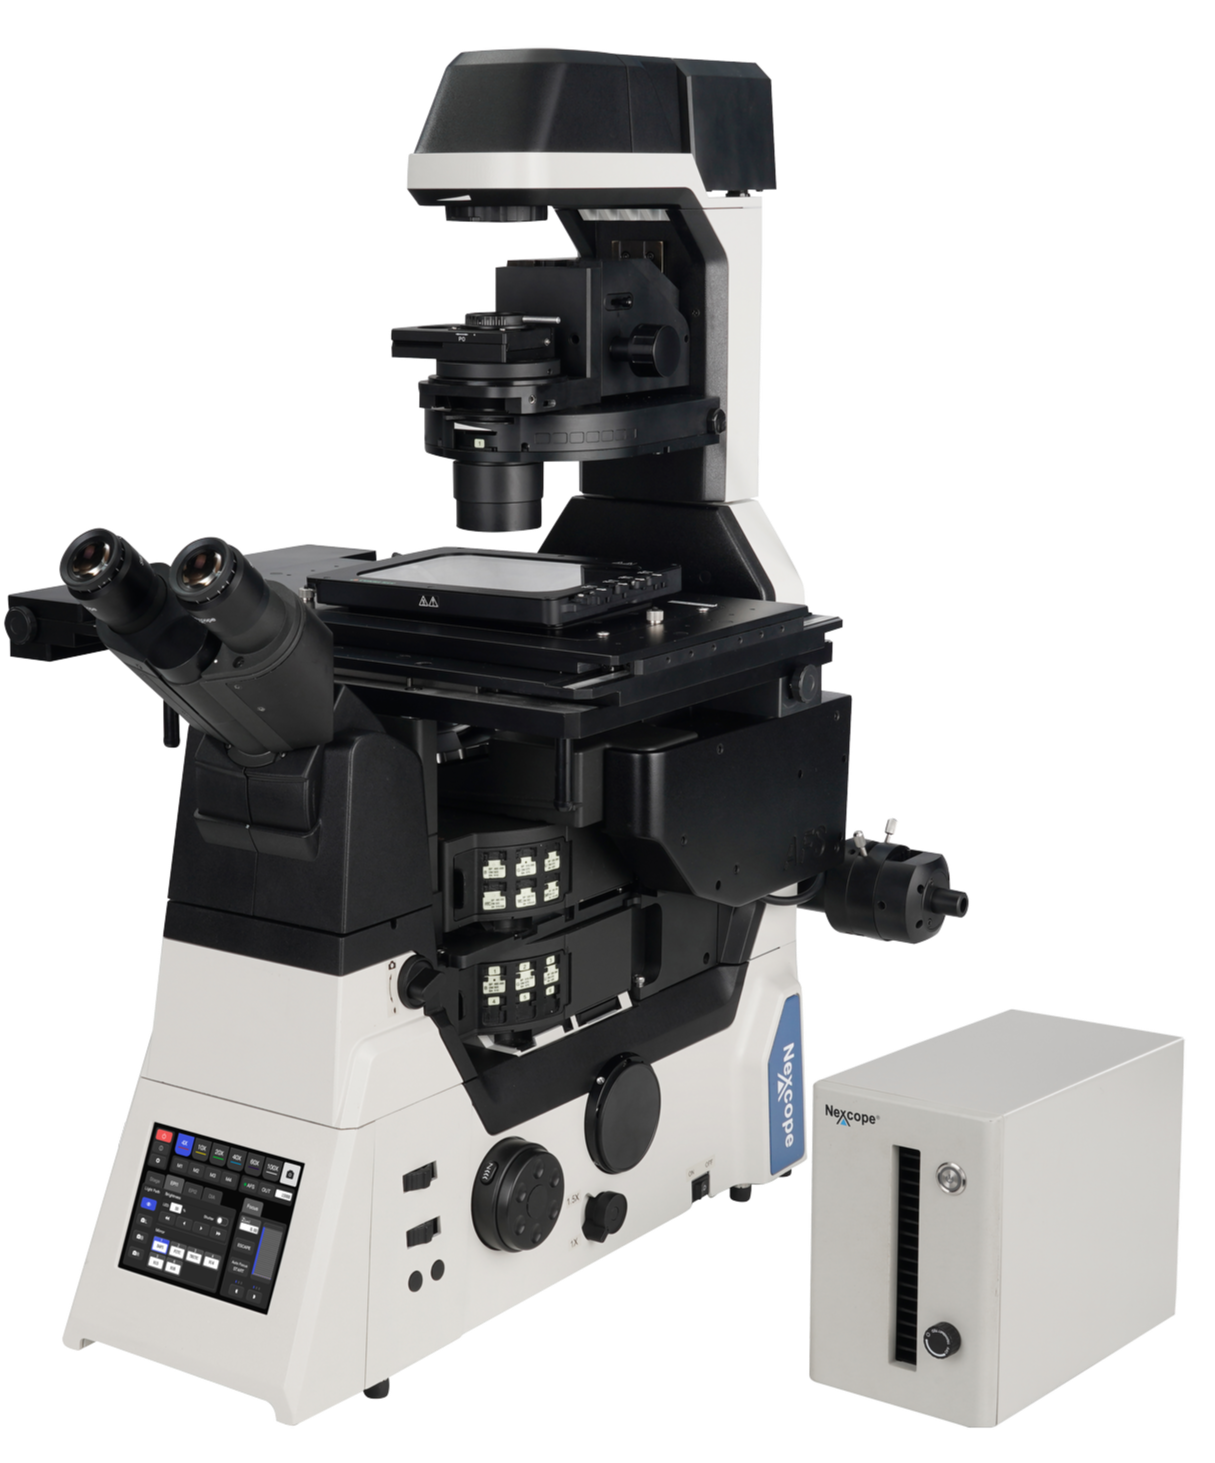
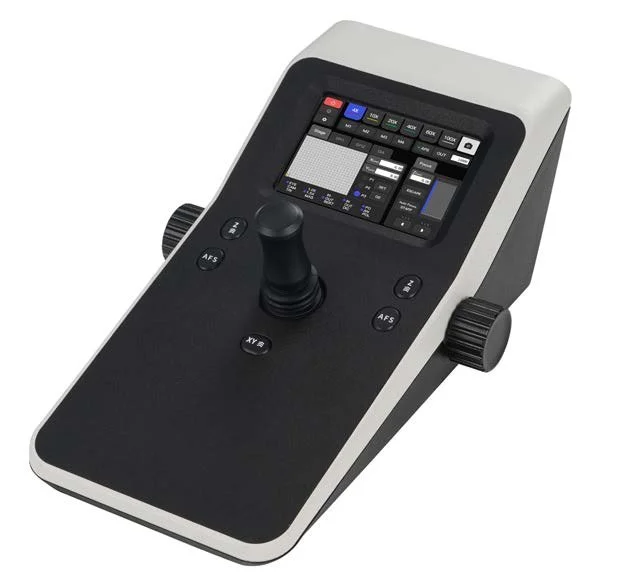
NIB1000은 Nexcope의 연구용 전동 역립 현미경입니다. 대물 전환, 형광 필터 터렛, 콘덴서, XY 스테이지, Z 초점을 한 회사가 하나의 본체로 설계했고, 앞면 5.6인치 터치스크린과 조작 패드, 제조사 소프트웨어(NomisProX)로 함께 제어합니다.
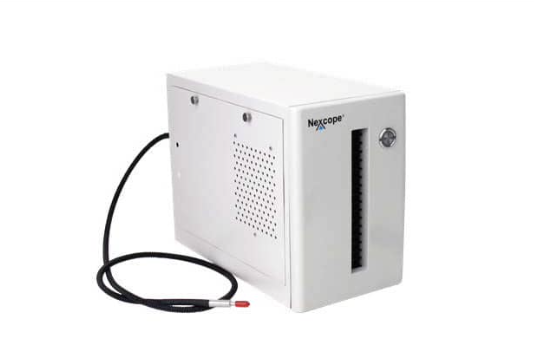
| 항목 | NIB1000 사양 (2024-05 영문 사양서) |
|---|---|
| 대물 전환 | 전동 6구 노즈피스, M25 × 0.75 실시간 초점 유지(AFS) 모듈을 포함한 형이 따로 있음 |
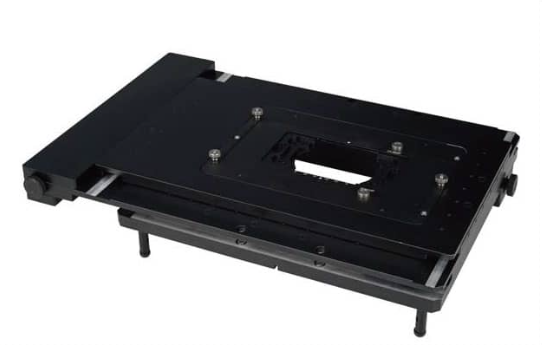
| XY 스테이지 | 격자 엔코더식 전동, 이동 130 × 100 mm 최대 25 mm/s, 최소 0.1 µm, 반복 0.5 µm 웰플레이트·35 mm 접시·슬라이드 홀더 |
| Z 초점 | 전동, 초점 위 8.5 mm · 아래 1.5 mm, 최소 0.01 µm, 반복 0.1 µm (격자식 형) |
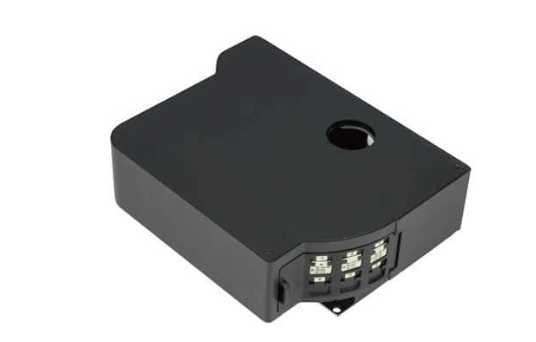
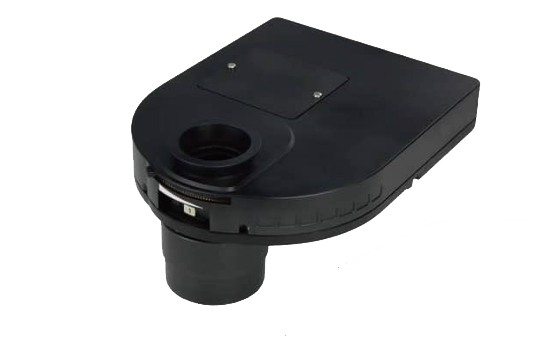
| 형광 터렛 | 6구 전동 (수동형도 있음), 전동 셔터 |
| 콘덴서 | 7구 터렛 (위상차 · 호프만 · DIC · ND), NA 0.52, 작동거리 30 mm |
| 형광 광원 | LED 광섬유 (365 · 405 · 485 · 525 nm) 대리점은 최대 6채널 · CoolLED · Lumencor 옵션 안내 |
| 시야 | 25 mm |
| 초점 유지 | AFS — 초점 드리프트를 실시간으로 보정 |
| 소프트웨어 | NomisProX 다채널 · 다지점 · 타임랩스 · Z 스택 · 이어 붙이기 |
왜 완성형인가 — 비용 부담이 적고 안정적인 하드웨어
이 방안을 고르는 이유는 두 가지입니다.
- 도입 비용 부담이 적은 편입니다. 전동 연구용 현미경을 완성품으로 들이는 방법 가운데 비용 부담이 적은 편입니다.
- 하드웨어가 안정적입니다. 대물 전환 · 필터 터렛 · 스테이지 · Z 초점을 한 회사가 한 본체로 설계해, 모듈을 따로 맞출 때 생기는 정렬 · 호환 문제가 적습니다. 격자 엔코더 스테이지(반복 0.5 µm)와, 격자식 Z를 고르면 Z 반복 0.1 µm를 갖춥니다.
대신 감안할 점이 있습니다.
- 프로그램으로 제어하기가 쉽지 않습니다. 정해진 순서는 제조사 소프트웨어(NomisProX) 안에서 돌리는 구조이고, 외부 프로그램이 각 축을 직접 다루는 SDK는 공개 자료로 확인되지 않습니다. AI 모델이 영상을 보고 장비를 움직이는 식의 자체 자동화를 붙이기는 B 방안보다 어렵습니다.
구성 예로 본다면
CTC 분석용으로 짠 구성 예는 전동 본체에 전동 6구 노즈피스(AFS 미포함), S-APO 10× · 20× · 40× 대물, 역립 전동 스테이지와 웰플레이트 홀더, 전동 콘덴서 터렛, 투과·낙사 조명, 전동 필터 큐브 터렛과 DAPI · FITC · TRITC 필터 3종, 측면 C-마운트 포트, 조이스틱 컨트롤러, 획득·정량 소프트웨어로 짜여 있습니다. 이 구성을 위 용도에 맞춰 보면 두 가지가 걸립니다.
- 채널이 하나 모자랍니다. 4색을 쓰려면 원적색(예: Cy5) 큐브와 그 파장의 여기광이 더 필요합니다. 터렛이 6구라 자리는 있습니다. 사양서에 적힌 LED 파장(365 · 405 · 485 · 525 nm)에는 Cy5용 적색이 없으므로, 구성에 든 낙사 광원의 파장을 확인하거나 대리점이 안내하는 다채널 · 외부 광원 옵션을 검토합니다.
- 초점 유지 장치가 빠져 있습니다. 넓은 영역을 스캔할 때 초점을 무엇으로 유지할지 정해야 합니다. AFS 포함형 노즈피스로 바꾸거나, 소프트웨어의 이미지 기반 오토포커스를 쓰는 두 길이 있습니다.
대물은 40×가 커버 두께 0–2.0 mm 보정형, 20×가 0–2.0 mm 보정형으로 적혀 있어 칩·웰 바닥 두께에 맞춰 쓸 수 있습니다.
좋은 점 — 한 회사가 본체·전동부·소프트웨어를 함께 책임지므로 설치 후 바로 운영할 수 있습니다. 시야 25 mm에 접안 관찰도 되고, 명시야·위상차·DIC까지 한 대에서 됩니다.
확인할 점 — 외부 제어(SDK · Micro-Manager) 지원 여부는 공개 자료로 확인되지 않아 제조사에 직접 확인해야 합니다.
B. 모듈형 — Zaber Nucleus
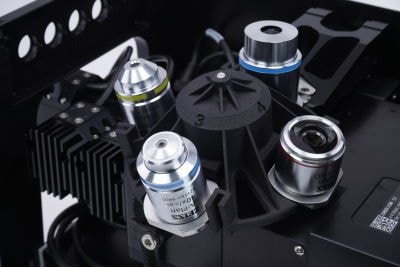
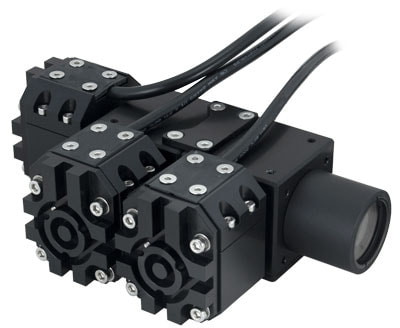
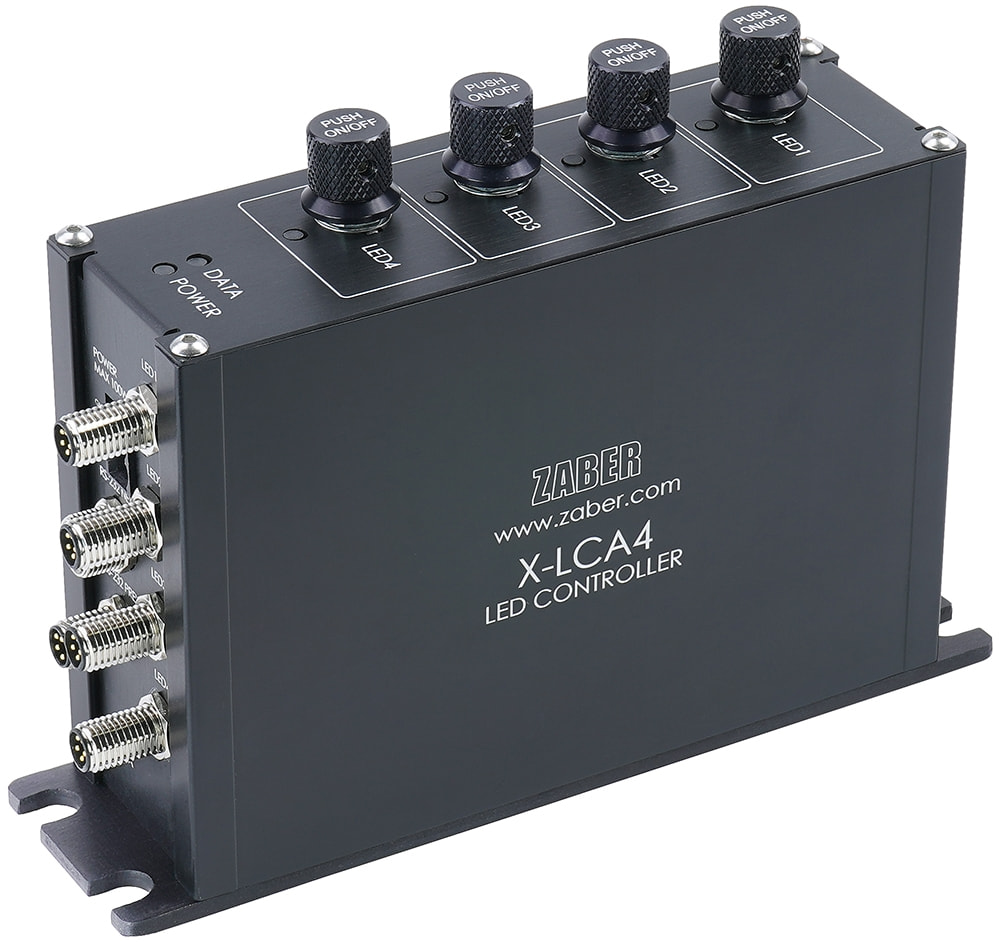
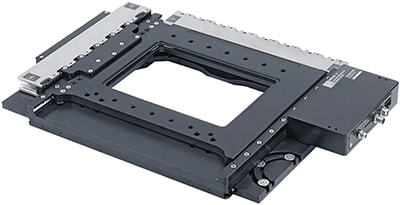
Zaber는 현미경을 기능별 모듈로 나눠 팝니다. 역립 프레임(MVR)을 바탕으로 초점·필터 큐브 코어(MKR), 대물 전환기, 낙사 LED, LED 컨트롤러, 레이저 오토포커스, XY 스테이지를 골라 끼웁니다. 모든 축이 같은 통신 규약으로 데이지체인 연결됩니다.
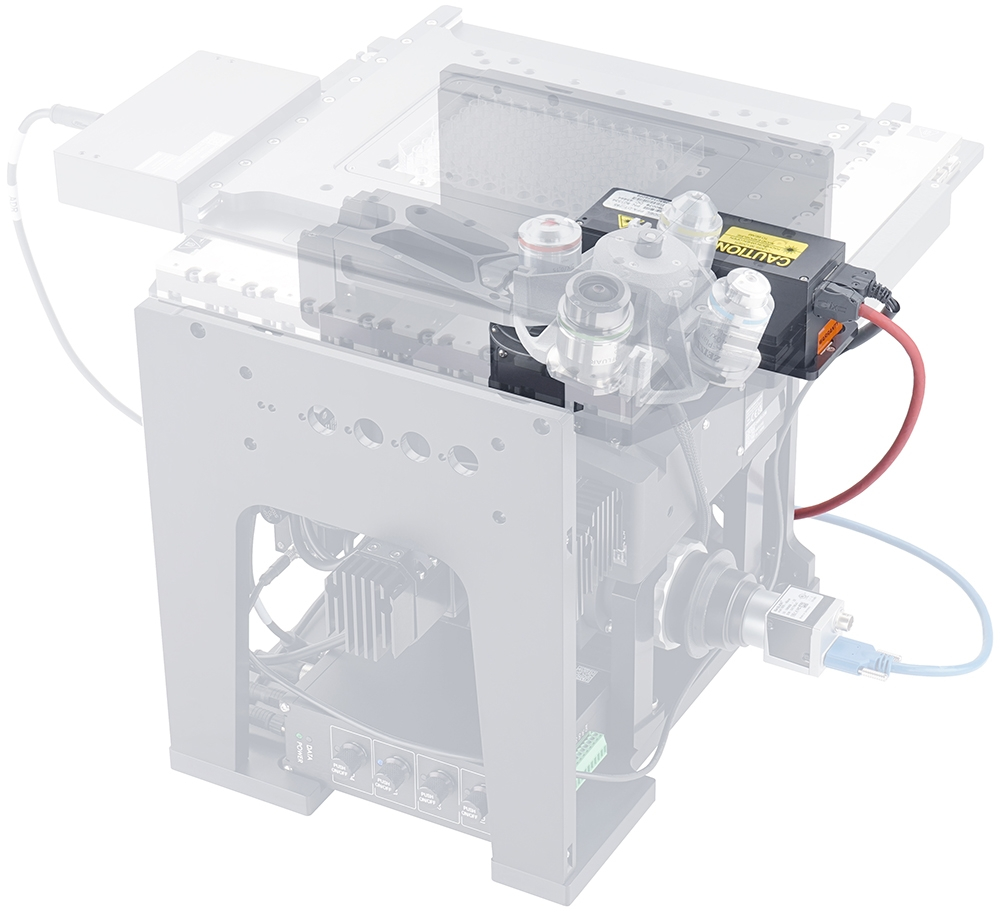
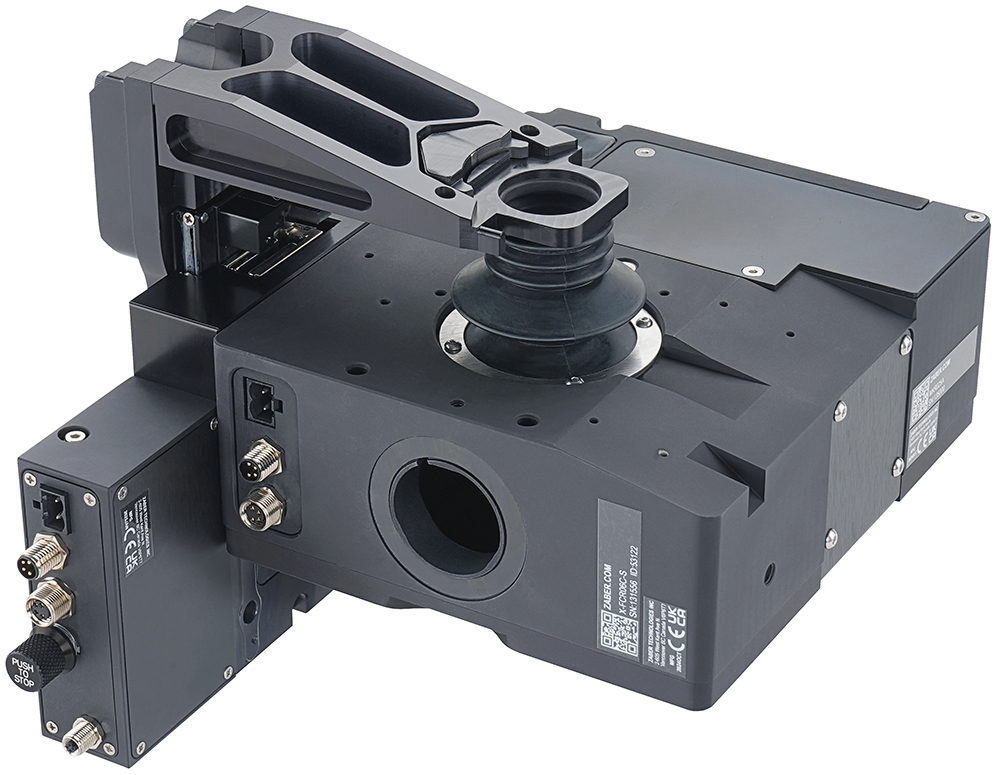
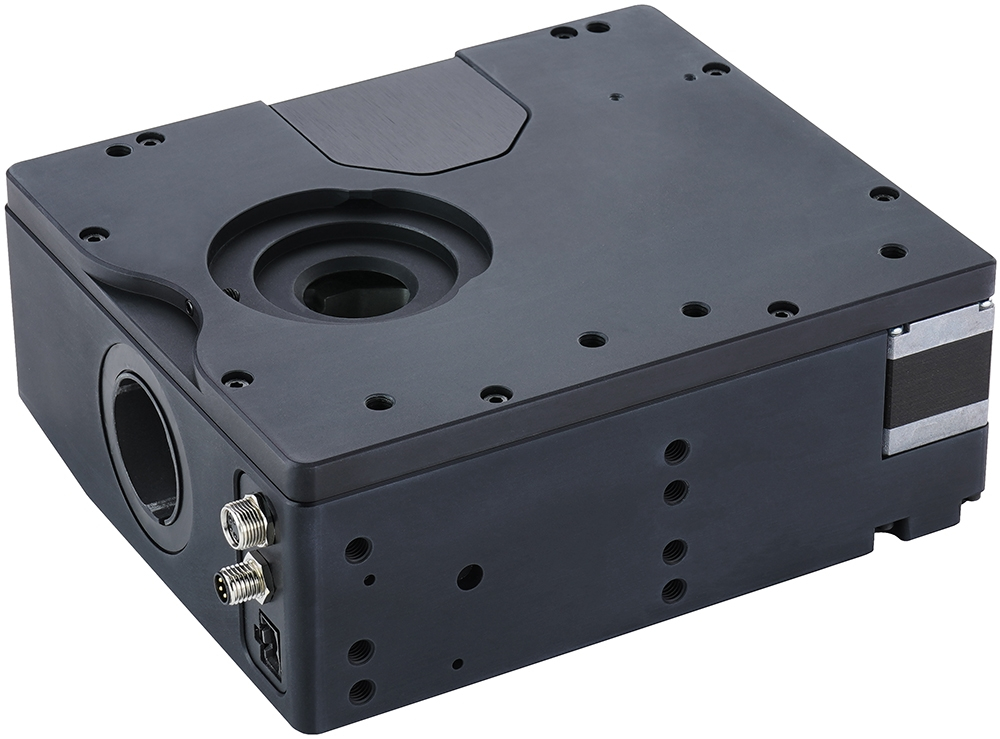
| 기능 | 모듈 | Zaber 공개 사양 |
|---|---|---|
| XY 스테이지 | X-ADR130B100B · X-ADR250B100B | 리니어 모터, 130 × 100 또는 250 × 100 mm, 정확도 5 µm, 반복 0.5 µm, 최소 50 nm, 750 mm/s |
| Z 초점 | MKR 안의 X-LDA | 행정 25 mm, 최소 20 nm, 반복 < 0.2 µm, 200 nm 이동 · 정착 < 25 ms |
| 필터 큐브 | X-FCR (MKR 안) | Zeiss Push & Click 큐브 6개, 전환 350 ms |
| 대물 전환 | X-MOR-E (선택) | 4구, 반복 < 1.5 µm, 인접 전환 3초 |
| 낙사 LED | MLR3A · MLR3B | 3채널. 3A는 385 · 473 · 568 nm, 3B는 385 nm · 백색 · 625 nm |
| LED 구동 | X-LCA4 | 4채널, 채널당 최대 3 A, TTL 입력 4 · 출력 2 |
| 오토포커스 | HL04 | 785 nm 레이저, 초점 반복 450 nm, 초점 시간 250–450 ms |
| 카메라 | 표준 C-마운트 | 시야수 20 mm |
왜 모듈형인가 — AI 기반 이미징에 열린 제어
이 방안을 고르는 가장 큰 이유는 Zaber 모듈의 모든 모션과 조명을 외부 프로그램이 직접 제어할 수 있다는 점입니다. 부품 비용은 더 들 수 있지만, 자체 AI 자동화를 만들려면 이 점이 결정적입니다.
- Zaber는 통신 규약(ASCII 프로토콜)을 공개하고, 이를 감싼 Zaber Motion Library를 Python · C# · C++ · Java · JavaScript · Swift · MATLAB · Octave용으로 제공합니다.
- 이 라이브러리에는 현미경 전용 클래스가 있습니다. 현미경 전체(Microscope), 대물 전환기(ObjectiveChanger), 필터 큐브 터렛(FilterChanger), 조명(Illuminator), 오토포커스(Autofocus), 카메라 트리거(CameraTrigger)를 각각 객체로 다룹니다.
- XY · Z · 필터 · 대물 · LED · 오토포커스가 모두 한 API 아래에 있으므로(카메라 영상 획득은 카메라 SDK로 따로 붙입니다), 영상 분석 결과를 보고 다음 동작을 정하는 폐루프 이미징을 짤 수 있습니다. 예를 들어 저배율 타일에서 AI 모델이 후보 세포를 찾으면, 그 좌표로 스테이지를 옮겨 고배율로 바꾸고 채널별로 다시 찍는 흐름을 한 프로그램 안에서 돌립니다.
완성형(A)은 제조사 소프트웨어 안에서 잘 짜인 순서를 돌리는 데 강하지만, 외부 프로그램이 각 축을 직접 다루는 SDK가 공개돼 있는지는 확인되지 않았습니다. DIY(C)도 제어는 열려 있지만 OEABT 부품 중 전동인 것이 Z · XY · LED뿐이라, 채널은 LED 전환으로 바꾸고 대물 전환이나 필터 휠 자동화는 다른 회사 부품을 더해야 합니다.
이 용도에 맞추려면 정해야 할 것이 세 가지 있습니다.
- 4색 광원. 표준 MLR은 두 모델 모두 3채널입니다. MLR3A에는 원적색이, MLR3B에는 473 nm가 없습니다. Zaber는 맞춤 파장 주문과, 액체 광가이드 어댑터(MLG3A)로 외부 다채널 광원을 연결하는 길을 열어 두고 있습니다.
- 오토포커스 구성. HL04를 달려면 접합 블록(MJB25C-F1)과 무한공간이 35 mm 긴 역립 코어(MKR025B)가 필요합니다. 접합 블록의 785 nm 노치 필터가 Cy7 대역을 막으므로 그 대역은 쓰지 않는 쪽으로 염료를 고릅니다. 플라스틱 웰이나 칩 바닥에서 반사 신호가 충분한지는 시료로 확인해야 합니다.
- 소프트웨어. 위 라이브러리로 직접 짜는 것이 이 방안의 기본입니다. Micro-Manager에도 Zaber의 스테이지 · XY · 필터 휠 · 필터 큐브 터렛 · 대물 전환기 · 조명 드라이버가 있지만 HL04 오토포커스 드라이버는 목록에 없어, Micro-Manager만으로 운영하려면 오토포커스를 따로 붙여야 합니다. Zaber의 무료 Launcher(Multi-D)는 타일 · Z 스택 · 채널 · 오토포커스를 돌리지만 카메라는 트리거만 걸 수 있고, 라이브 화면 · 이어 붙이기 · 영상 처리는 없습니다. 디바이스 어댑터가 왜 관건인지는 파이썬으로 직접 붙인 전자동 형광현미경에 정리했습니다.
좋은 점 — 모든 축을 API로 열어 두어 AI 분석과 장비 제어를 한 프로그램으로 묶을 수 있습니다. 리니어 모터 스테이지가 빠르고 정확해 타일 겹침도 줄일 수 있습니다. 필요한 모듈만 사고 나중에 바꿀 수 있습니다.
확인할 점 — 광원 · 오토포커스 · 소프트웨어를 사용자 쪽에서 맞춰야 합니다. 시야수가 20 mm라 카메라 센서가 이보다 크면 남는 영역이 생깁니다. 필터 큐브 본체, 튜브렌즈, 스테이지 인서트, 대물은 따로 고릅니다.
C. DIY — OEABT 부품 조합
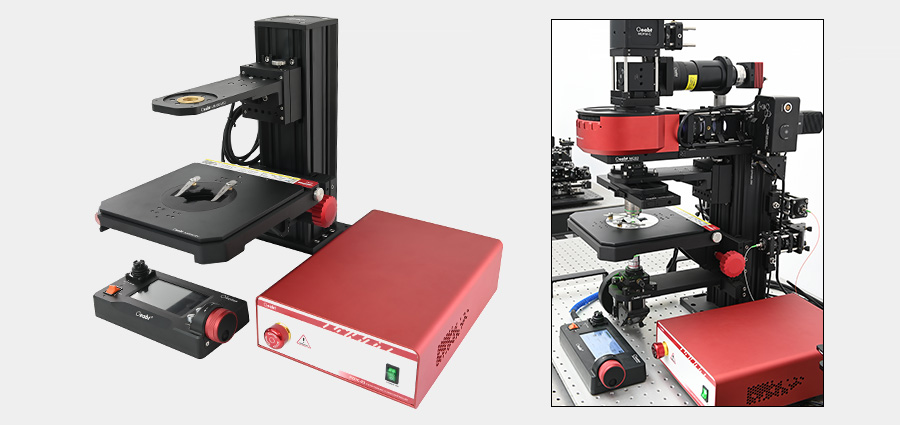
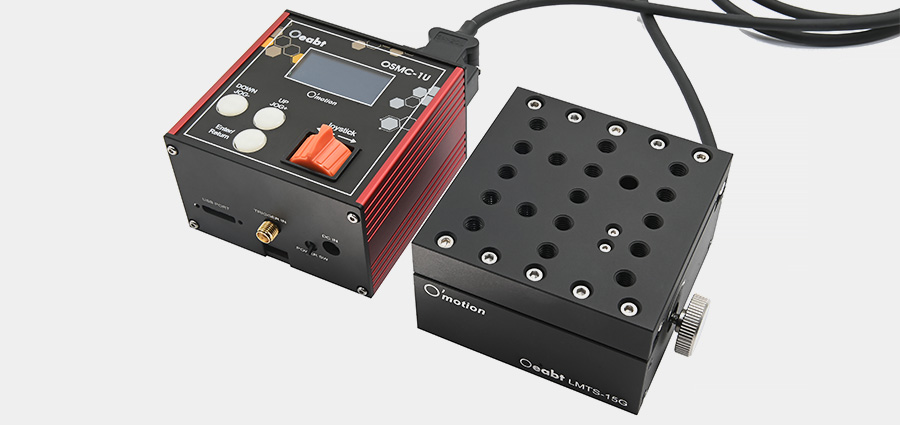
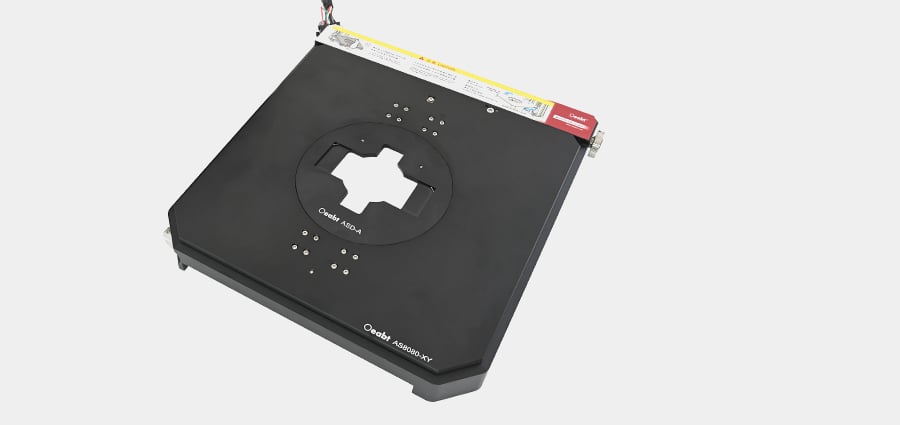
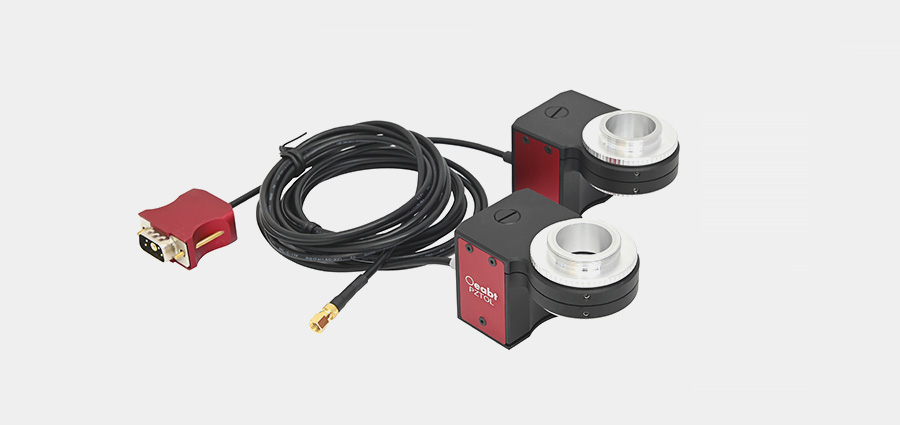
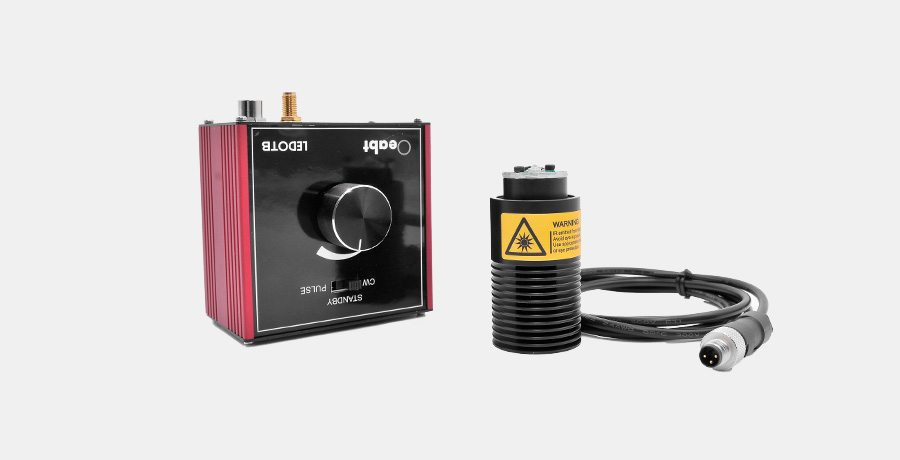
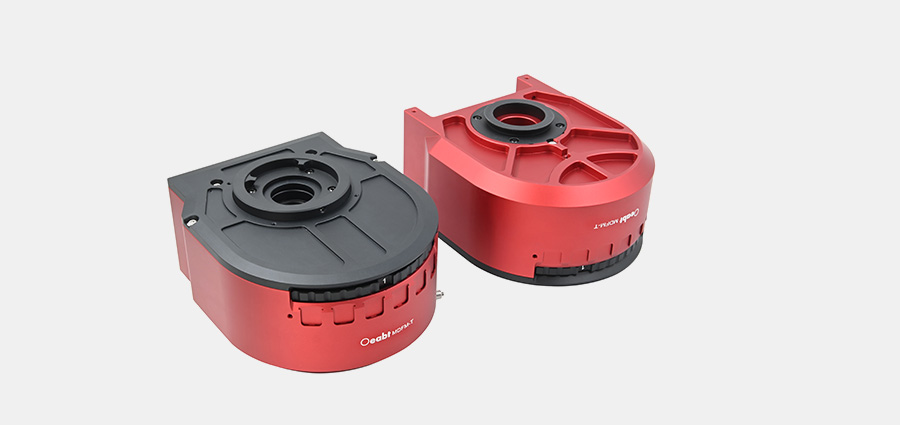
OEABT는 현미경 플랫폼, 전동 초점대, 전동 XY 재물대, 압전 대물 이동기, LED 광원, 필터 터렛 같은 부품을 따로 팝니다. 이 부품을 조합하면 부품값을 가장 적게 들여 전동 형광현미경을 만들 수 있습니다. 다만 역립 광학계를 설계하는 개발비가 따로 듭니다. 같은 부품으로 정립형을 만든 기록이 개발노트에 있습니다.
| 기능 | 부품 | 카탈로그 사양 |
|---|---|---|
| 플랫폼 | ECMP-V | 높이 350 · 400 · 500 mm, RMS 대물 장착, Z는 LMTS-15G |
| Z 초점 | LMTS-15G | 행정 ±7.5 mm, 최소 분해능 ≤ 1 µm, 양방향 반복 ±2 µm · 반복 정밀도 ±5 µm, 하중 1.5 kg |
| 미세 Z | PZTOL | 압전 개루프 60 µm, 반복 ±1 µm, 하중 500 g, USB 시리얼 |
| XY | AS8080-XY | 80 × 80 mm, 최고 13 mm/s, 반복 ±5 µm |
| 형광 광원 | LED-D1 | 최대 2 W, TTL 트리거, 밝기는 노브로 조절 |
| 필터 전환 | MDFM-T · OLC | 수동 필터 터렛 · 수동 대물 터렛 |
이 용도에 맞춰 보면 직접 메워야 할 빈칸이 많습니다.
- 전동 필터 전환이 없습니다. OEABT의 필터 휠과 터렛은 모두 수동입니다. 4채널을 자동으로 바꾸려면 쿼드밴드 필터 세트를 고정해 두고 LED를 TTL로 하나씩 켜는 방식이 현실적이며, 채널 사이 신호 겹침(블리드스루)은 시료로 검증해야 합니다.
- 하드웨어 오토포커스가 없습니다. LMTS-15G와 PZTOL을 써서 이미지 선명도로 초점을 찾는 소프트웨어 오토포커스를 직접 짜야 합니다. NA 0.75 이상의 고배율 대물에서는 초점 심도가 1 µm 아래로 내려가는데, LMTS-15G는 양방향 반복 ±2 µm(반복 정밀도 ±5 µm)라 이 영역에서는 부족하고, PZTOL(개루프 ±1 µm)을 더해도 여유가 크지 않습니다.
- XY 행정이 80 × 80 mm입니다. 슬라이드나 작은 칩 한 장에는 맞지만 웰플레이트 전체를 스캔하기는 어렵습니다.
- 역립 구성은 직접 설계해야 합니다. 제조사는 플랫폼을 정립 · 역립에 맞춰 광학 부품을 골라 쓰라고 적고 있지만, 기본 사진은 정립 배치입니다. 제조사가 역립 DIY 시연 영상을 공개한 적은 있지만 어떤 부품으로 만들었는지는 확인하지 못했고, 전동 역립 구성의 상세 사례는 찾지 못했습니다.
- 대물을 따로 골라야 합니다. 카탈로그의 MOP 대물은 20× 이상이 커버글라스 0.17 mm 전제이고 작동거리가 짧아, 두꺼운 칩 · 웰 바닥을 아래에서 보려면 장작동 · 보정환 대물이 필요합니다.
- 제어는 직접 작성합니다. Micro-Manager 공식 어댑터가 없어 파이썬 등으로 시리얼 명령을 직접 보냅니다.
좋은 점 — 부품값이 가장 적게 들고 구조를 마음대로 바꿀 수 있습니다. 개념 검증(PoC)이나 내부 개발 역량을 키우는 용도에 맞습니다.
확인할 점 — 광학 설계를 위한 별도의 개발비가 필요합니다. 역립 광로 배치, 대물 · 튜브렌즈 · 필터 조합, 시료 아래 공간 확보를 처음부터 설계해야 하기 때문입니다. 여기에 기구 조립 · 제어 소프트웨어 · 검증까지 직접 해야 하므로, 분석 장비로 바로 쓰기까지 시간도 가장 오래 걸립니다.
D. 기존 본체 전동화 — Nikon Ti2 수동 역립 + PRIOR 모듈
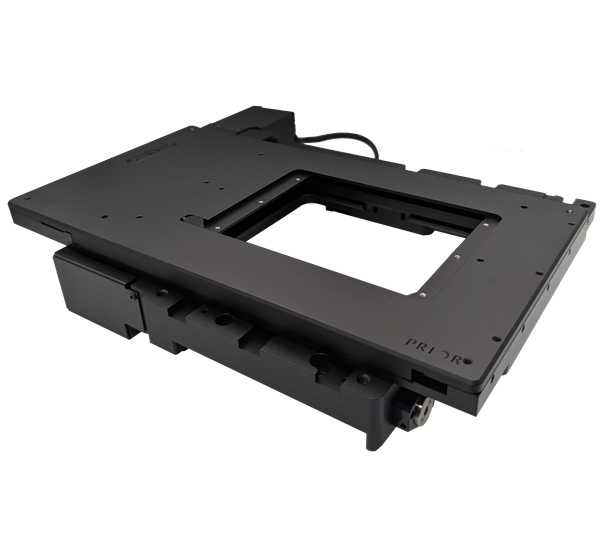
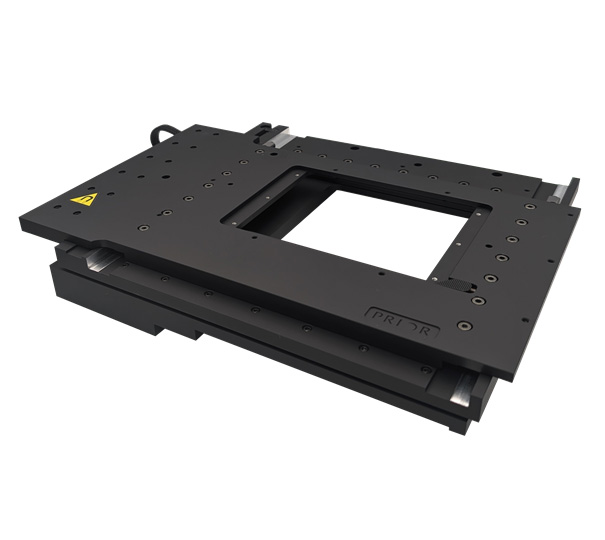
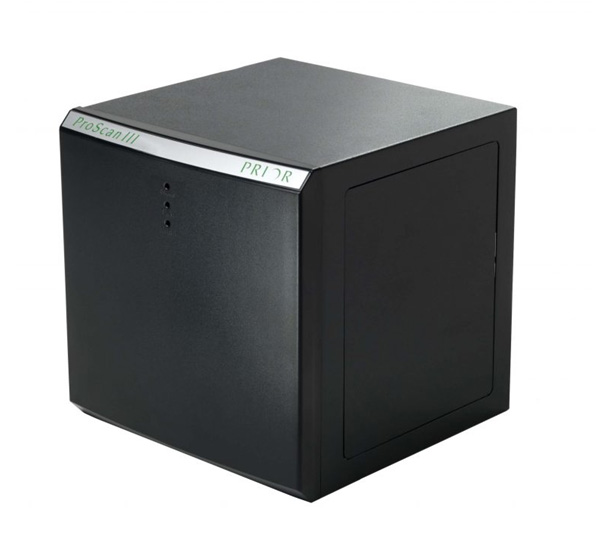
Nikon Ti2-U · Ti2-A 같은 수동 역립 현미경 본체에 PRIOR의 전동 XY 스테이지, 초점 드라이브, 형광 터렛 구동 키트를 더하는 방법입니다. 광학계는 Nikon 것을 그대로 쓰고, 움직이는 부분만 PRIOR 컨트롤러(ProScan III) 아래로 모읍니다. 이미 Ti2 수동 본체가 있다면 그 본체를 살릴 수 있습니다.
왜 기존 본체 전동화인가 — 비용을 맞추면서 본체는 안정적으로
이 방안은 비용과 안정성 사이의 절충안입니다.
- 본체는 안정적인 형태를 씁니다. 시료를 받치고 광축을 지키는 현미경 본체는 오래 써 온 Nikon의 수동 역립 바디를 그대로 둡니다. 광학 설계를 새로 할 필요가 없고(C와의 차이), 본체 정렬이나 강성을 걱정할 일이 적습니다.
- 비용은 전동부에서 조절합니다. 완성형 전동 본체를 통째로 사는 대신, 꼭 필요한 축(XY · Z · 형광 터렛)만 PRIOR 모듈로 더합니다. 인코더 유무, 리니어 모터 스테이지, 오토포커스 같은 선택지를 예산에 맞춰 넣고 뺄 수 있습니다.
- 제어는 열려 있습니다. 전동부가 모두 ProScan III 아래에 모이므로 공개 SDK나 Micro-Manager로 프로그램 제어를 붙일 수 있습니다.
| 기능 | Nikon Ti2-U · Ti2-A용 구성 |
|---|---|
| XY 스테이지 | H117P1N4 · H117E1N4(인코더), 이동 114 × 75 mm 또는 리니어 모터 HLD117NN, 약 120 × 80 mm · 최대 300 mm/s |
| Z 초점 | PS3H122R + H2975 (직결 키트 H122KTI2 선택), 최소 스텝 0.002 µm |
| 형광 터렛 | Nikon 전동 터렛 Ti2-F-FLT-E + HF6NTK 6구 · 인접 전환 300 ms · 내장 셔터 함께 제어 |
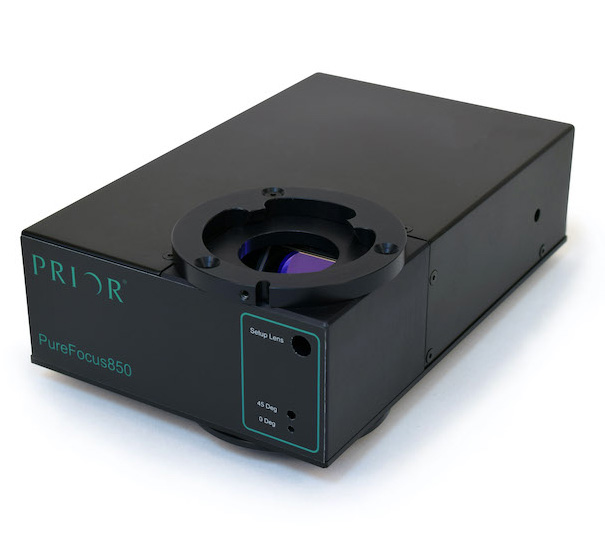
| 오토포커스 | PF850 + PF212 (Nikon TI2-LA-SU 필요) |
| 컨트롤러 | ProScan III, 필터 휠 드라이브 2개가 비어 있는 구성(V31XYZF · V31XYZEF 등) |
| 방출 측 (선택) | HF255 플랜지 + HF108A 8위치 필터 휠 + HF204HT 셔터 |
PRIOR Nikon 판매 가이드(V3.1-0225)와 HF6NTK 데이터시트 기준입니다. 인코더형 H117의 양방향 반복은 1 µm 안쪽이고, HLD117의 양방향 반복은 0.5 µm 미만입니다.
- 형광 터렛은 Nikon 것을 PRIOR로 구동합니다. HF6NTK는 Nikon 전동 터렛(Ti2-F-FLT-E)을 ProScan III로 움직이게 바꾸는 키트이고, Nikon 터렛은 따로 사야 합니다. Nikon 모터 제어 허브 없이 전동화할 수 있습니다.
- 초점은 미동 노브만 전동화되고 조동은 수동입니다. 큰 높이 이동은 손으로 맞추고, 정밀한 초점 이동과 Z 스택을 모터가 맡습니다.
- 대물 전환은 수동으로 남습니다. 판매 가이드의 Ti2 구성에 대물 전환 전동화 품목이 없습니다.
좋은 점 — Nikon의 검증된 광학계를 그대로 씁니다. ProScan III는 PRIOR의 공개 SDK와 Micro-Manager PRIOR 드라이버(XY · Z · 필터 휠 · 셔터 · TTL)로 제어할 수 있고, HF6NTK 데이터시트도 오픈소스 소프트웨어와 자체 장비 설계에 쓸 수 있다고 밝힙니다. 레이저 오토포커스(PF850)를 하드웨어로 붙일 수 있습니다.
확인할 점 — 본체가 Ti2-U인지 Ti2-A인지, Nikon PFS가 달려 있는지(달려 있으면 PF850을 쓸 수 없음)에 따라 맞는 품번이 달라집니다. Nikon 전동 터렛은 별도 구매이고, 대물 전환은 수동입니다.
카메라 — 네 방안 공통
화소 크기 · 셔터 · 촬영 영역 · 양자효율 · 속도가 각각 무엇을 바꾸는지는 과학용 카메라 사양 읽는 법에서 움직이는 그림으로 따로 설명했습니다.
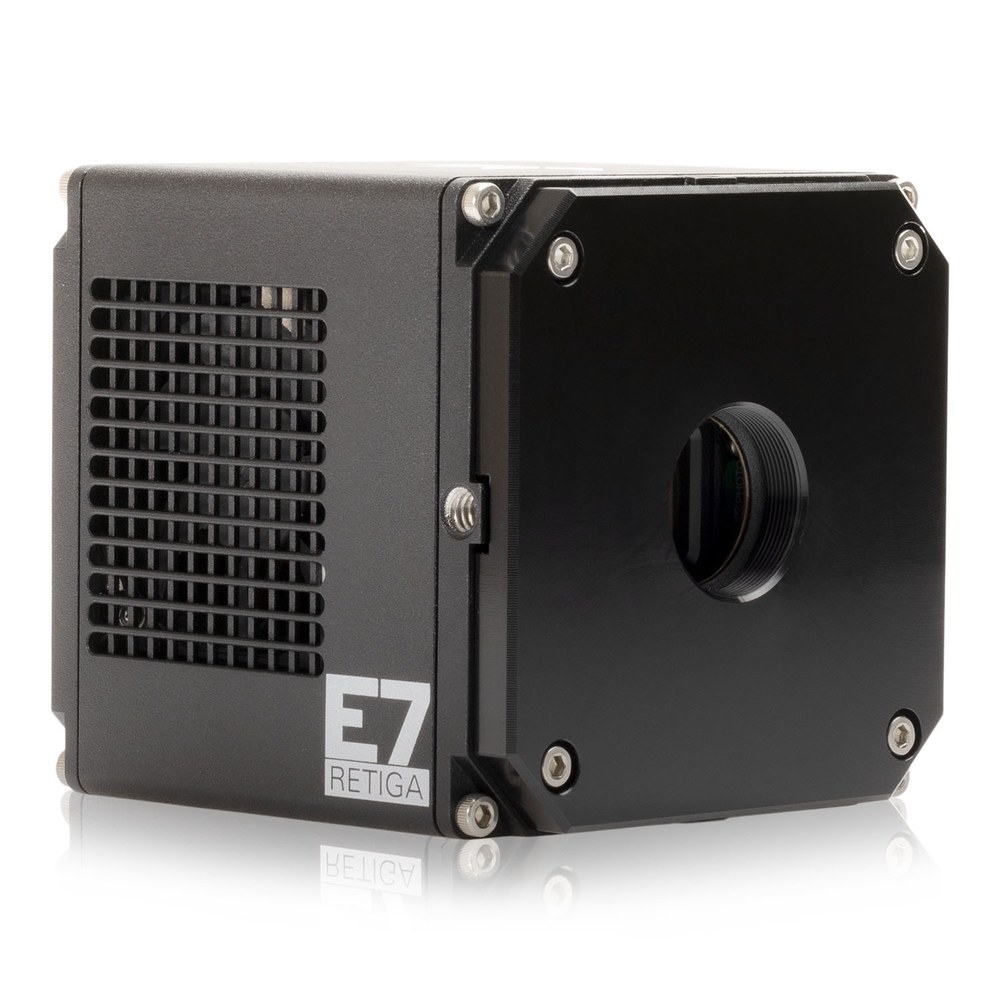
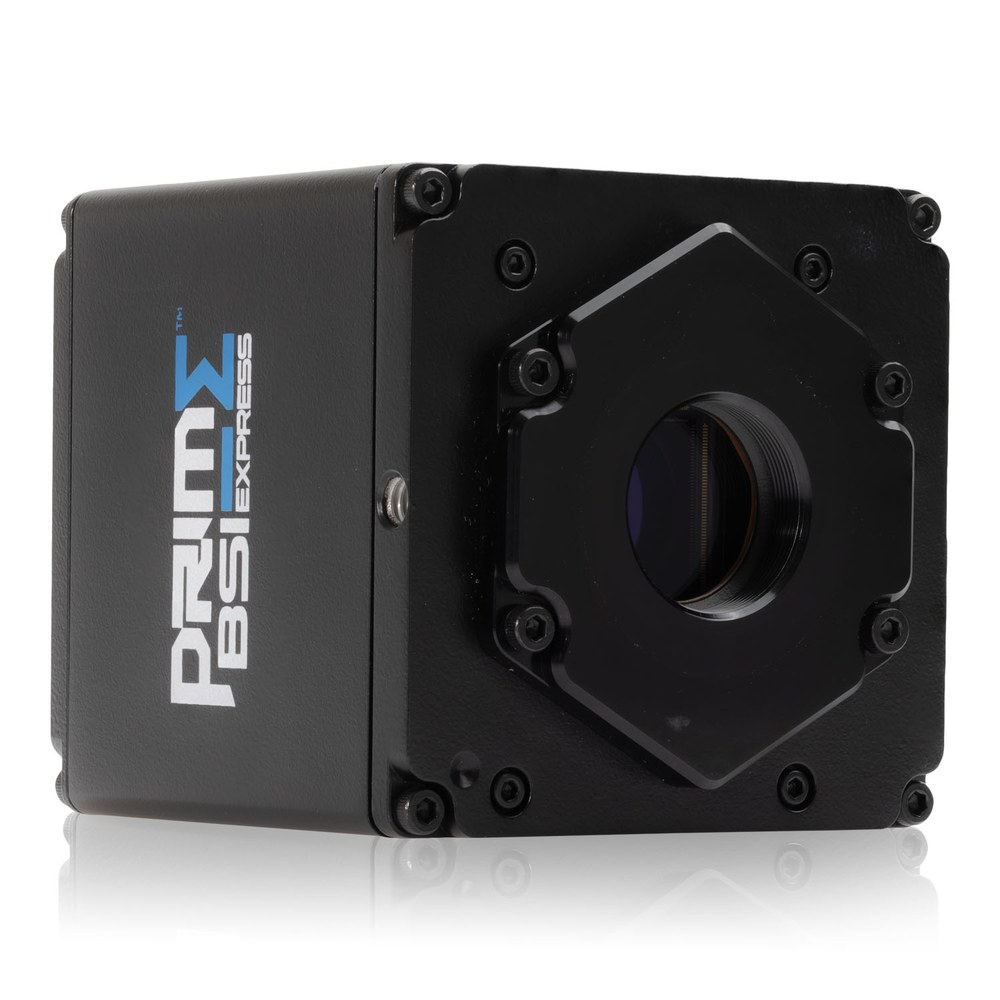
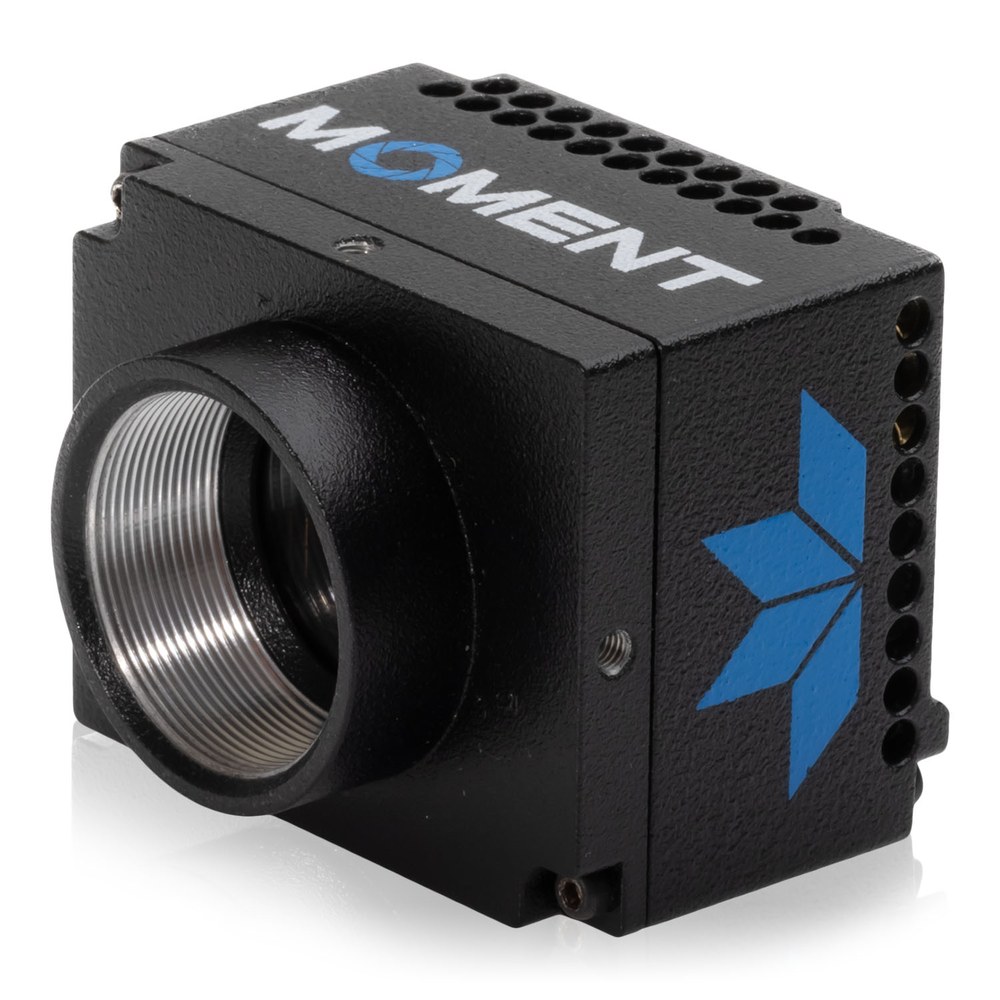
네 방안 모두 표준 C-마운트 카메라를 붙입니다. 고정 · 면역형광 시료는 신호가 약한 채널이 섞여 있어 흑백 냉각 카메라가 유리하고, 센서가 현미경 시야(NIB1000 25 mm, Zaber 시야수 20 mm)보다 크면 가장자리가 어두워지므로 센서 대각이 시야 안에 들어오는지를 함께 봅니다.
| Retiga E7 | Prime BSI Express | Moment | |
|---|---|---|---|
| 센서 | CMOS · 글로벌 셔터 | 후면조사 sCMOS · 롤링 셔터 | CMOS · 글로벌 셔터 |
| 화소 · 크기 | 3200 × 2200 · 4.5 µm | 2048 × 2048 · 6.5 µm | 3200 × 2200 · 4.5 µm |
| 촬영 영역 | 14.4 × 10 mm (대각 약 17.5 mm) |
13.3 × 13.3 mm (대각 약 18.8 mm) |
14.4 × 9.9 mm (대각 약 17.5 mm) |
| 양자효율 · 읽기잡음 | 73% · 2.1 e⁻ | 95% · 1.0 e⁻ | 73% · 2.0 e⁻ |
| 냉각 | −25 °C 암전류 0.001 e⁻/화소/초 |
0 °C | 냉각 없음 |
| 최대 속도 | 51 fps | 95 fps | 51 fps |
| 어울리는 방안 | 네 방안 공통 | 신호가 약하거나 스캔 속도가 중요할 때 |
C (저비용 시제품) |
- Retiga E7을 기본으로 권합니다. −25 °C 냉각으로 암전류가 매우 낮아 약한 채널을 길게 노출해도 잡음이 적고, 글로벌 셔터라 화면 전체를 한 순간에 찍습니다. 촬영 영역이 두 현미경의 시야 안에 넉넉히 들어가 가장자리 손실 없이 네 방안 어디에나 붙일 수 있습니다.
- 표지 신호가 매우 약하거나 처리량을 더 높여야 하면 Prime BSI Express입니다. 양자효율 95%, 읽기잡음 1.0 e⁻로 같은 노출에서 더 많은 신호를 얻고, 프레임 속도가 두 배에 가깝습니다.
- DIY 시제품처럼 비용을 줄여야 하면 Moment입니다. 냉각이 없고 화소 우물 용량(8,200 e⁻)이 작아 동적범위는 좁지만, 작고 가벼워 기구에 넣기 쉽습니다.
- 센서가 더 큰 카메라는 시야부터 확인합니다. 예를 들어 Kinetix는 촬영 영역이 20.8 × 20.8 mm(대각 약 29 mm)라 NIB1000(25 mm)과 Zaber(20 mm)의 시야를 넘어 모서리가 어두워집니다. 한 장에 담는 면적을 늘리려면 현미경 쪽 시야도 함께 커야 합니다.
Retiga E7과 Prime BSI Express는 Teledyne의 PVCAM 드라이버 · SDK로 제어하므로, B 방안처럼 자체 프로그램에서 스테이지와 카메라를 함께 다루는 구성에도 붙일 수 있습니다.
한눈에 비교
| A. NIB1000 | B. Zaber | C. OEABT | D. 본체 + PRIOR | |
|---|---|---|---|---|
| 대략 가격 ¹ | 약 6,000만 원 | 약 8,000만 원 | 약 3,000만 원 + 광학 설계비 |
약 4,000만 원 |
| 구조 | 완성형 역립 | MVR 역립 프레임 | 직접 설계 | Nikon Ti2 수동 역립 본체 |
| XY 행정 | 130 × 100 mm | 최대 250 × 100 mm | 80 × 80 mm | 114 × 75 mm (리니어 약 120 × 80) |
| XY 반복 | 0.5 µm | 0.5 µm | ±5 µm | 인코더형 < 1 µm 리니어 < 0.5 µm |
| Z 초점 | 최소 0.01 µm 반복 0.1 µm |
최소 20 nm 반복 < 0.2 µm |
최소 ≤ 1 µm 반복 ±2 µm |
최소 0.002 µm 미동만 전동 |
| 채널 전환 | 6구 전동 터렛 | 6구 큐브 · 350 ms | LED 전환 + 고정 필터 |
Nikon 터렛 6구 300 ms |
| 4색 여기광 | 적색 LED 별도 | 표준 3채널 | LED 조합 | 광원 따로 선택 |
| 오토포커스 | AFS (선택) | HL04 레이저 | 소프트웨어로 직접 | PF850 레이저 |
| 대물 전환 | 전동 6구 | 전동 4구 (선택) | 수동 | 수동 |
| 시야 | 25 mm | 시야수 20 mm | 설계에 따라 | 본체에 따라 |
| 외부 제어 | 제조사 SW 중심 (SDK 미확인) |
공개 API (카메라 제외) |
직접 제어 (Z · XY · LED) |
ProScan SDK Micro-Manager |
| 별도 개발비 | 기본 운영에는 없음 | 제어 SW | 광학 설계 + 제어 SW |
조합 검토 + 제어 SW |
| 운영까지 시간 | 짧음 | 중간 | 김 | 중간 |
- 카메라를 뺀 현미경 구성의 대략적인 금액입니다. D는 Nikon Ti2 본체를 포함한 금액이며, 이미 본체가 있으면 그만큼 줄어듭니다. 구성 · 환율 · 시점에 따라 달라지므로 정확한 금액은 견적으로 확인합니다.
어떤 경우에 어느 쪽인가
| 상황 | 권장 |
|---|---|
| 비용 부담을 줄이면서 안정적인 완성 장비로 바로 분석을 시작하고 싶다 |
A. NIB1000 |
| AI 모델이 영상을 보고 장비를 직접 움직이는 이미징 시스템을 만들고 싶다 |
B. Zaber Nucleus |
| 부품값을 줄이고, 개발비를 들여 광학 설계부터 내부에서 검증하고 싶다 |
C. OEABT DIY |
| 비용을 맞추면서 본체는 검증된 Nikon 바디로, 전동 제어는 열어 두고 싶다 |
D. 본체 + PRIOR |
견적 전에 확인할 것
- 4번째 채널의 형광 염료와 그 파장의 여기광 · 필터 큐브
- 초점 유지 방법 — 하드웨어 오토포커스(AFS · HL04)가 시료 바닥 재질에서 동작하는지
- 시료 용기(칩 · 웰 · 슬라이드)의 크기와 바닥 두께 — 스테이지 행정, 홀더, 대물 보정 범위가 여기서 정해집니다
- 카메라 센서 크기와 현미경 시야(25 mm · 20 mm)가 맞는지
- 소프트웨어 — 타일 · 채널 · 초점을 한 번에 돌리고 이어 붙인 결과를 분석으로 넘길 수 있는지, 외부 제어(SDK) 가능 여부